Forging, for love.
실험·구현·논문 기록.
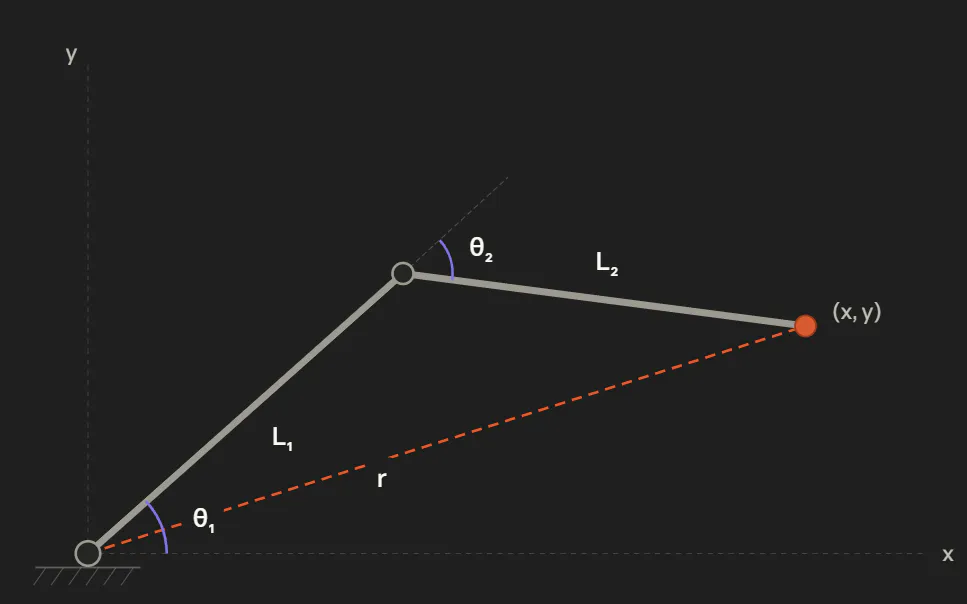
2링크 로봇팔을 예로 들어, 목표 좌표를 관절각으로 바꾸는 방법과 실제 모터가 그 각을 따라가는 과정을 차근차근 살펴봅니다.
PID 제어의 핵심 원리를 쉽게 이해하세요.
로봇 팔 제어의 핵심, 역기구학과 PID 이론을 파헤칩니다.
특수 기어의 세계: 유성, 하모닉, 사이클로이드 기어 파헤치기
엇갈림 축 기어의 세계: 웜, 하이포이드, 스크류 기어 알아보기
 최신 글